实时双边控制
从末端位姿到接触力的实时闭环
主端以笛卡尔位姿描述操作者意图,从端执行目标并将接触力反馈回主端。位置前送与力反射运行于 1 kHz 控制回路;当从端不支持力控时,系统可切换至相应控制模式。
技术体系
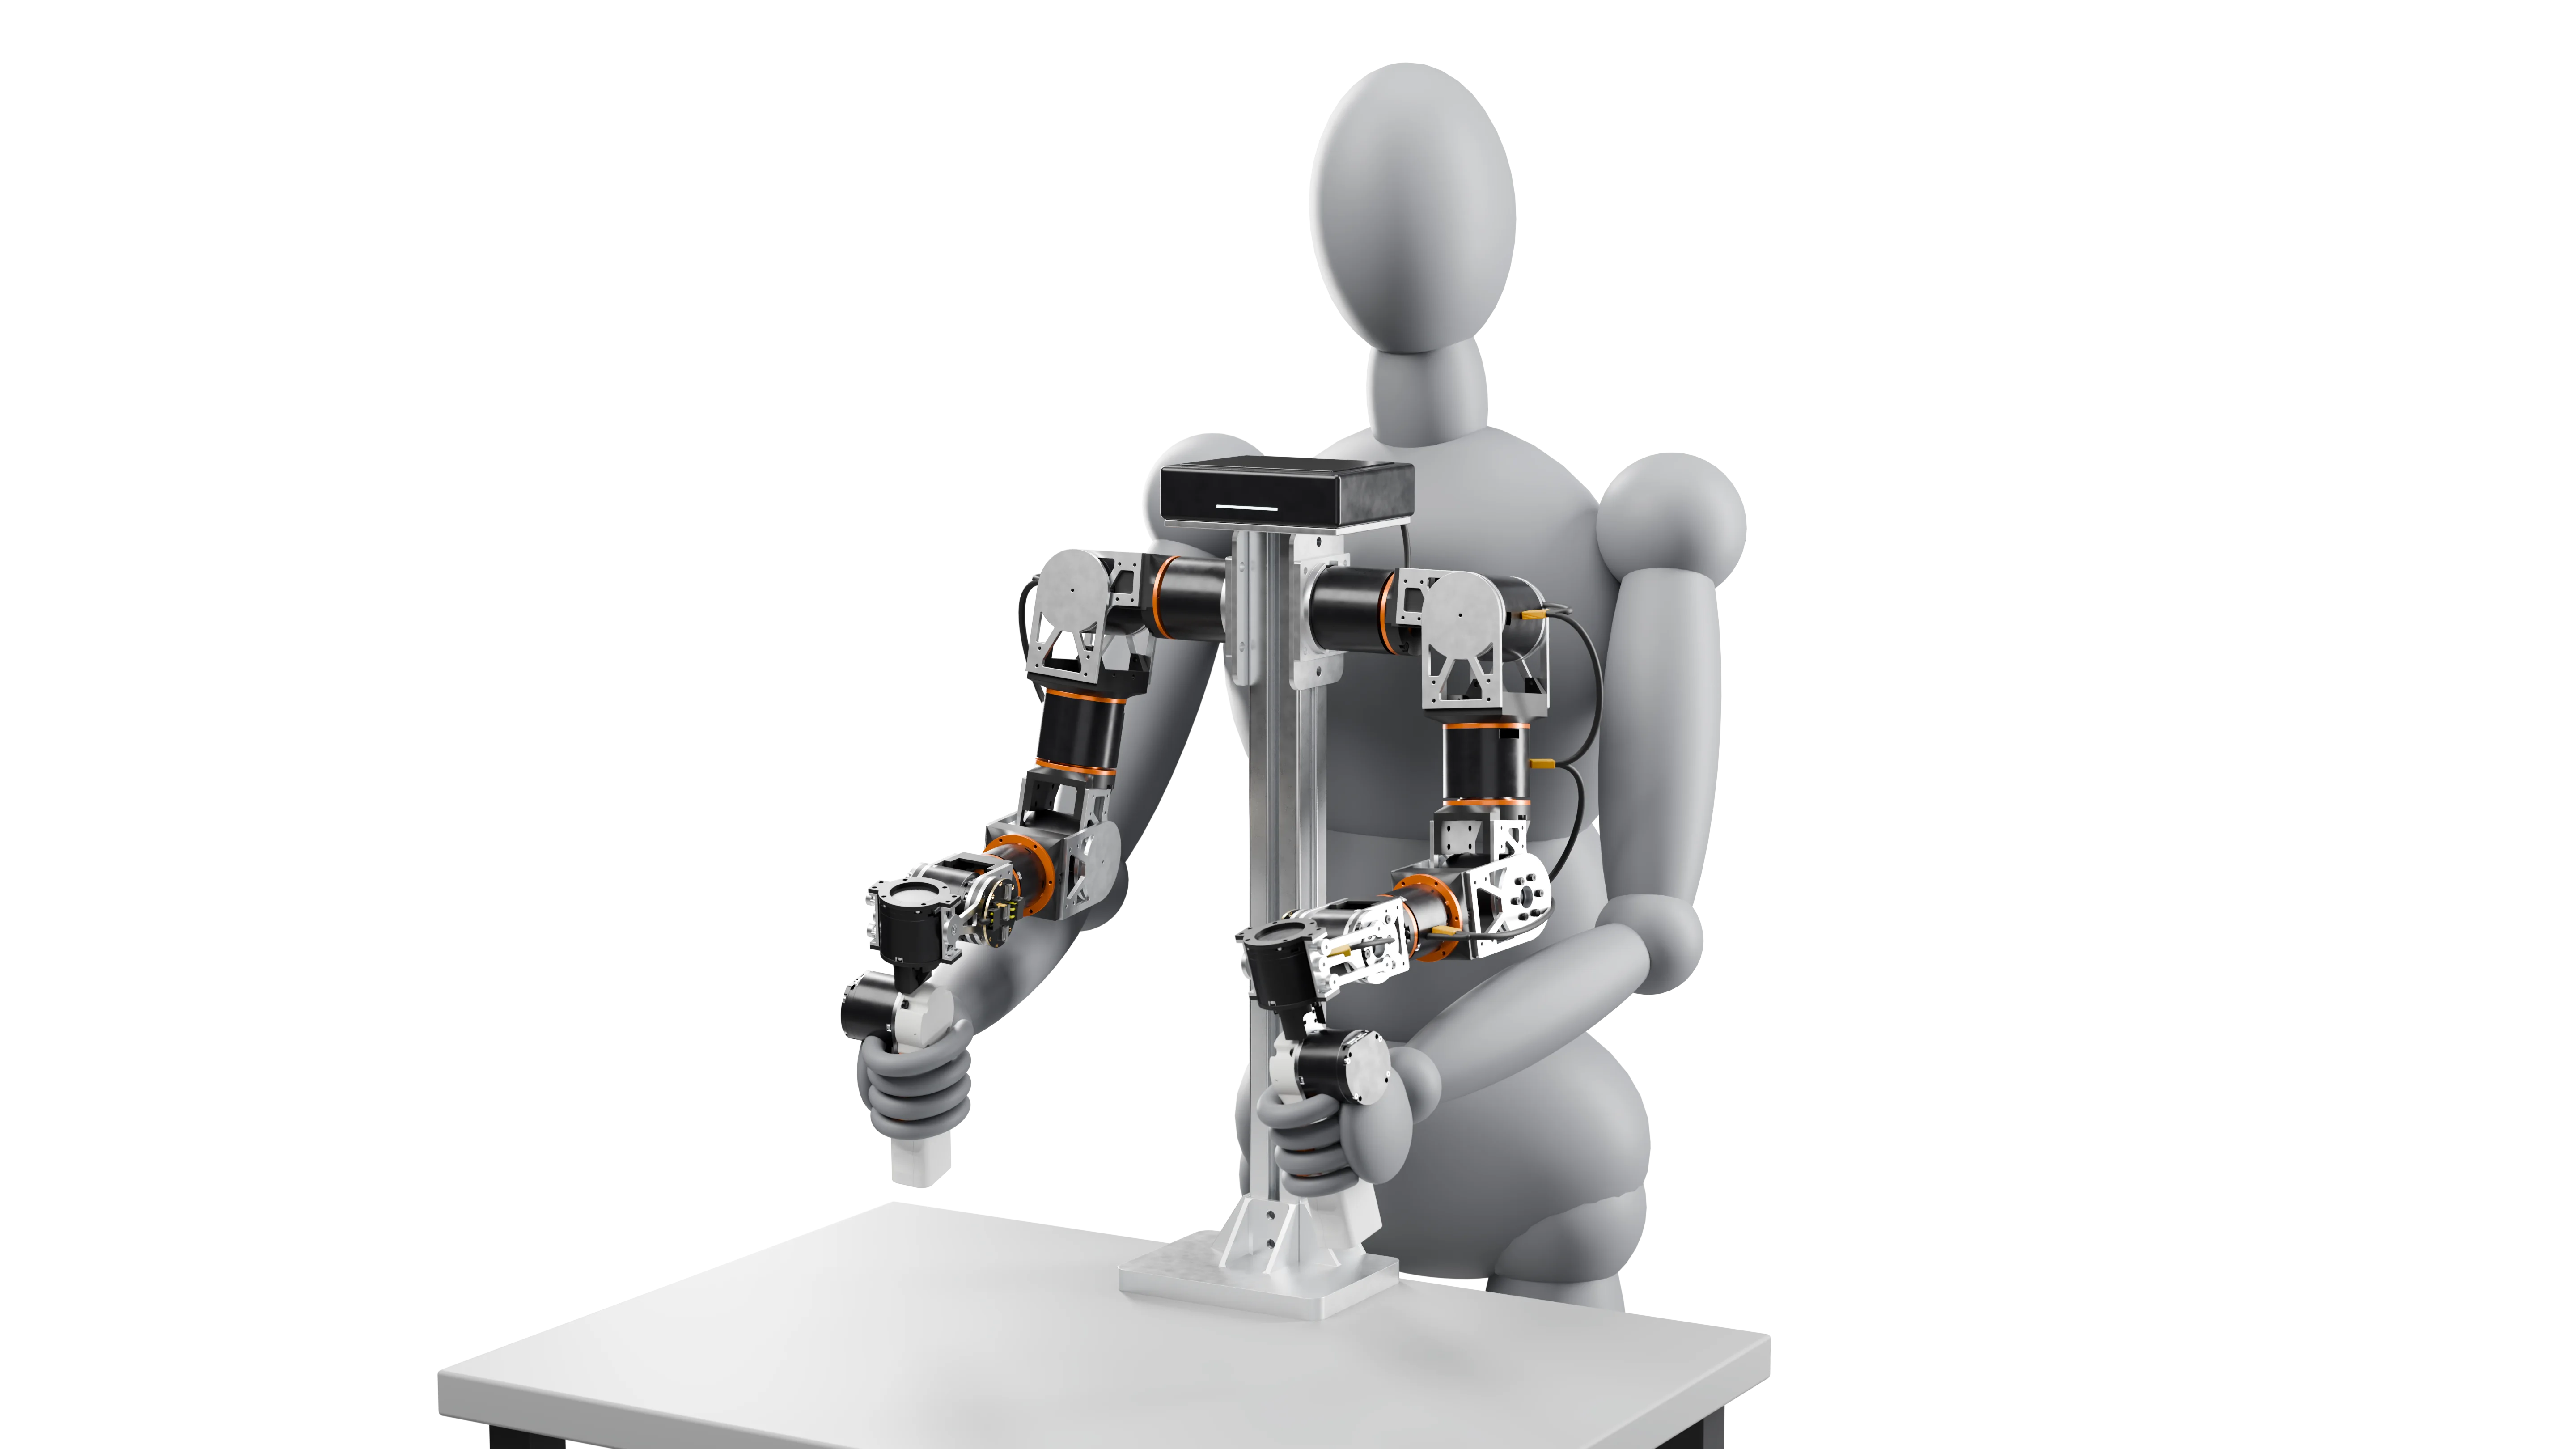
主端以笛卡尔位姿描述操作者意图,从端执行目标并将接触力反馈回主端。位置前送与力反射运行于 1 kHz 控制回路;当从端不支持力控时,系统可切换至相应控制模式。
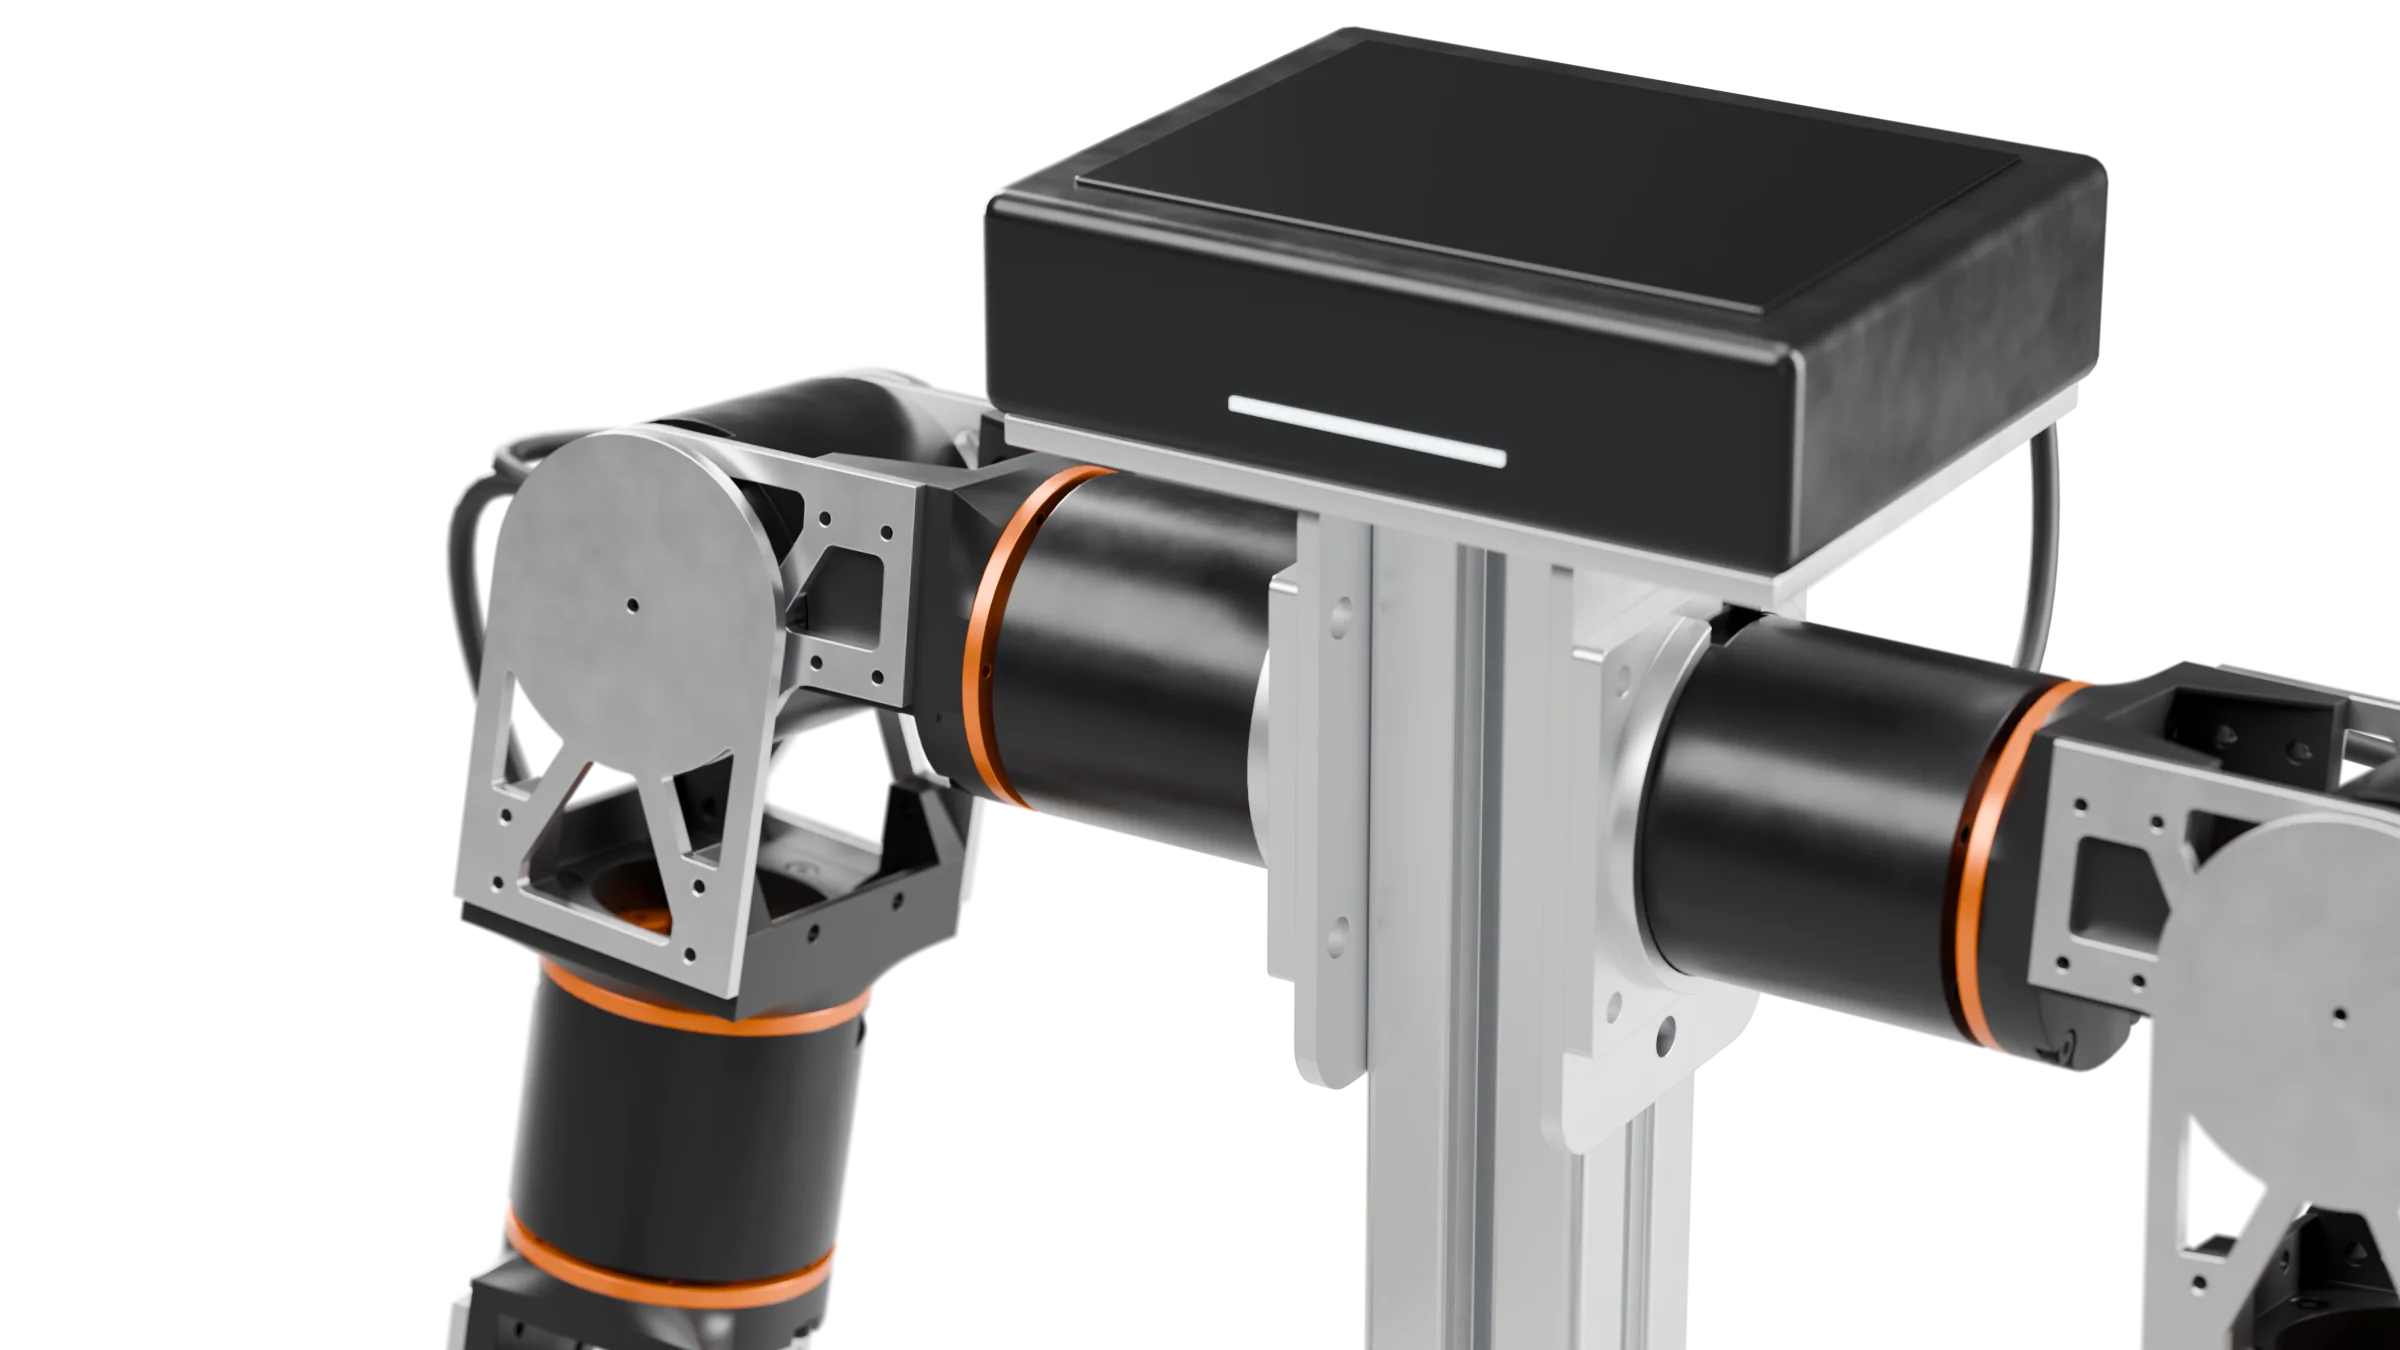
以末端任务空间作为主从系统的共同接口,将操作者动作与从端关节构型解耦。针对 7 自由度机械臂,阻尼最小二乘逆解在保持末端目标的同时,通过零空间跟踪臂角并避开关节限位。
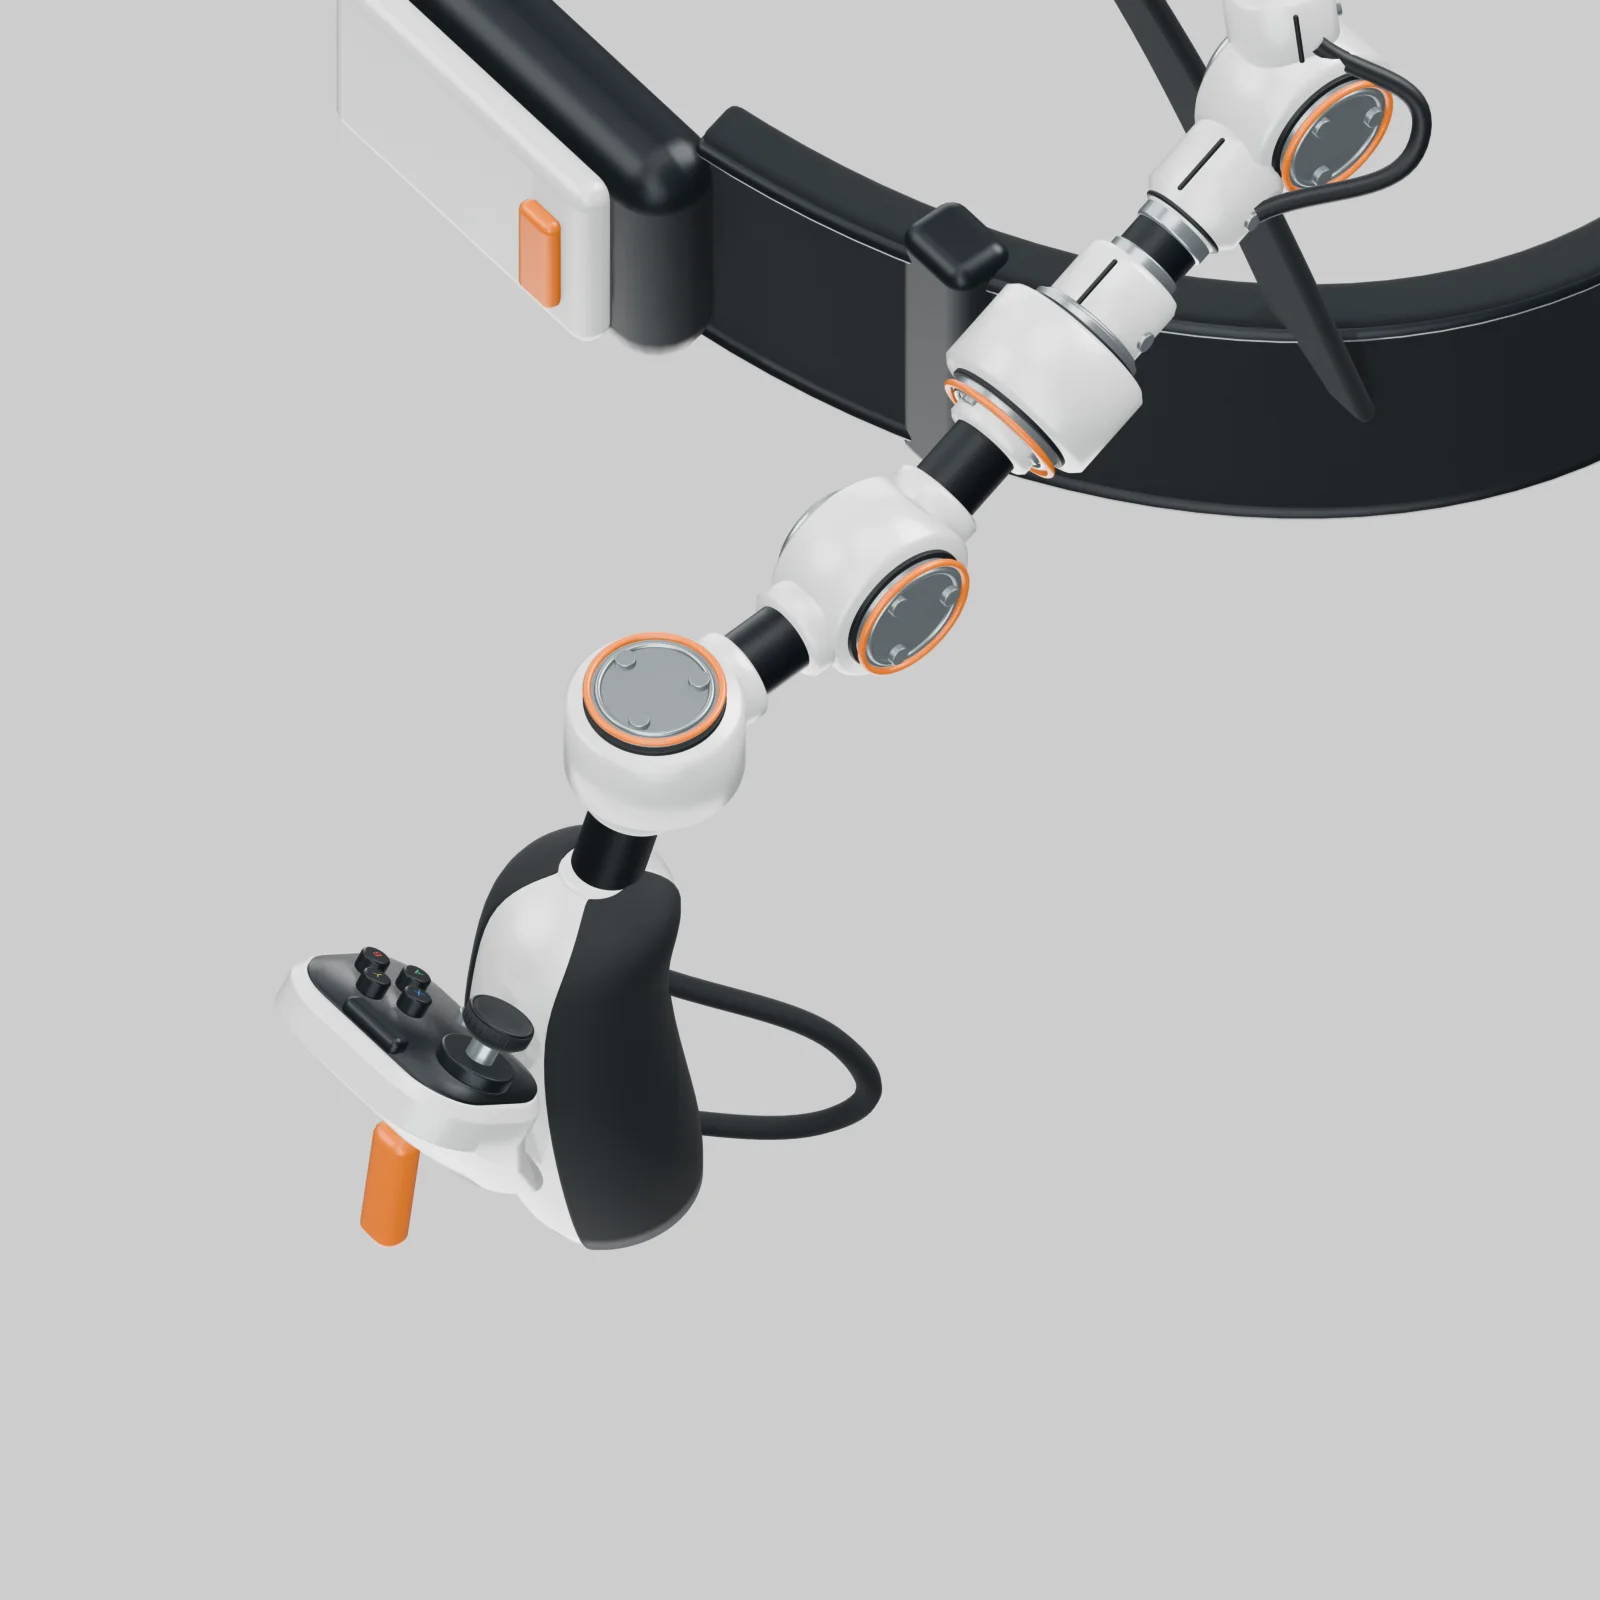
仿人 7 自由度主控构型覆盖肩、肘与腕部运动链。低减速比力控设计结合重力与摩擦补偿、关节阻尼和从端力反馈,使操作者能够在同一交互链路中感知动作与接触。
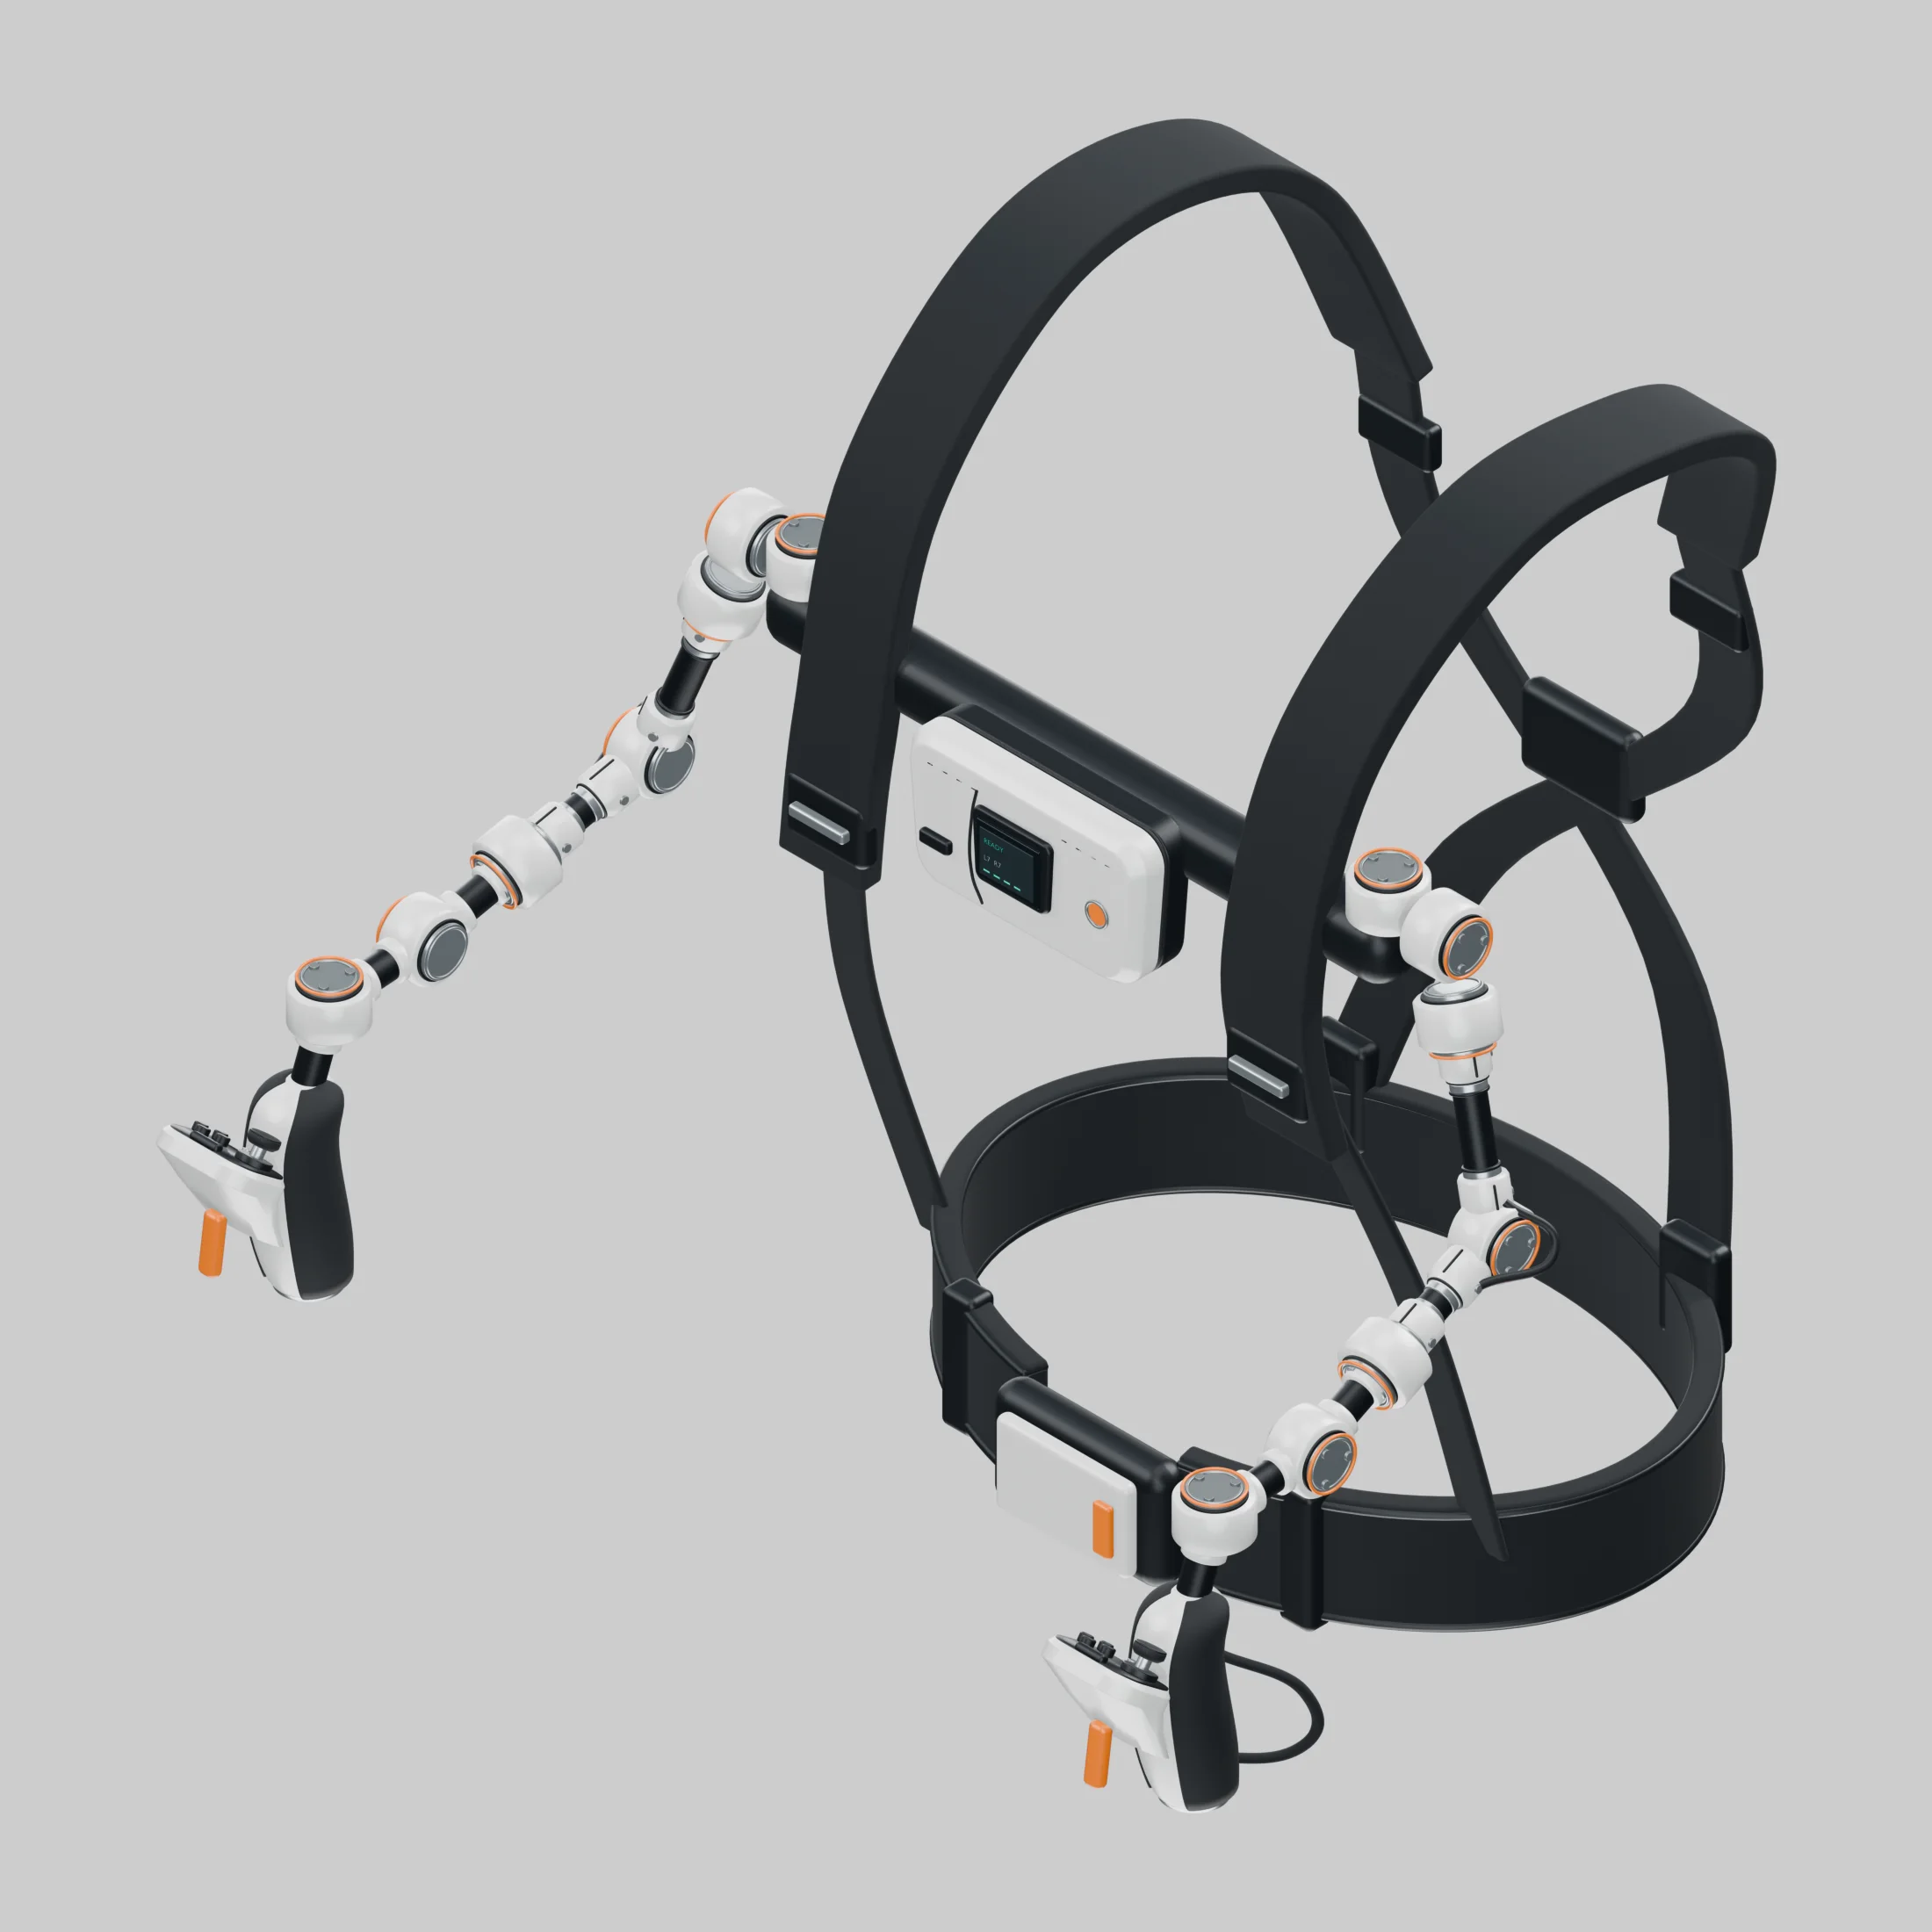
主端感知、任务空间映射与从端执行分层组织,并允许主从控制回路独立运行。通过适配不同从端运动学与控制器接口,遥操作示教可以连接多种机器人本体,为后续策略训练与系统迭代提供人类操作数据入口。