
力反馈款
OmniLink Pro
主从力反馈主控臂
双向力反馈,操作时摸得到接触力。插拔、拧紧、抓易碎件采得到位——力数据只在采集当下产生,事后补不了。
双向力反馈
机器人端受力实时回传操作者手中,接触类任务凭手感完成,示教数据自带力觉标签。
低时延链路
本地往返 <20ms,公网往返 <50ms——远程精细作业也保得住手感。
桌面与穿戴两种形态
桌面式适合固定工位精细作业,穿戴式适合大范围动作与移动采集。


Force & Gravity
设备的重量,不该让手来扛
全程重力补偿让主臂在任意位置松手即停、悬停无漂移。操作者的注意力留给任务本身——这是长时间示教里,数据一致性的来源。
轻量款
OmniLink Lite
无电机编码器主控臂
结构简单,开箱就能用。按工业标准标定交付,批间一致、整机质保——开源方案是原型,这是产品。
无电机编码器构型
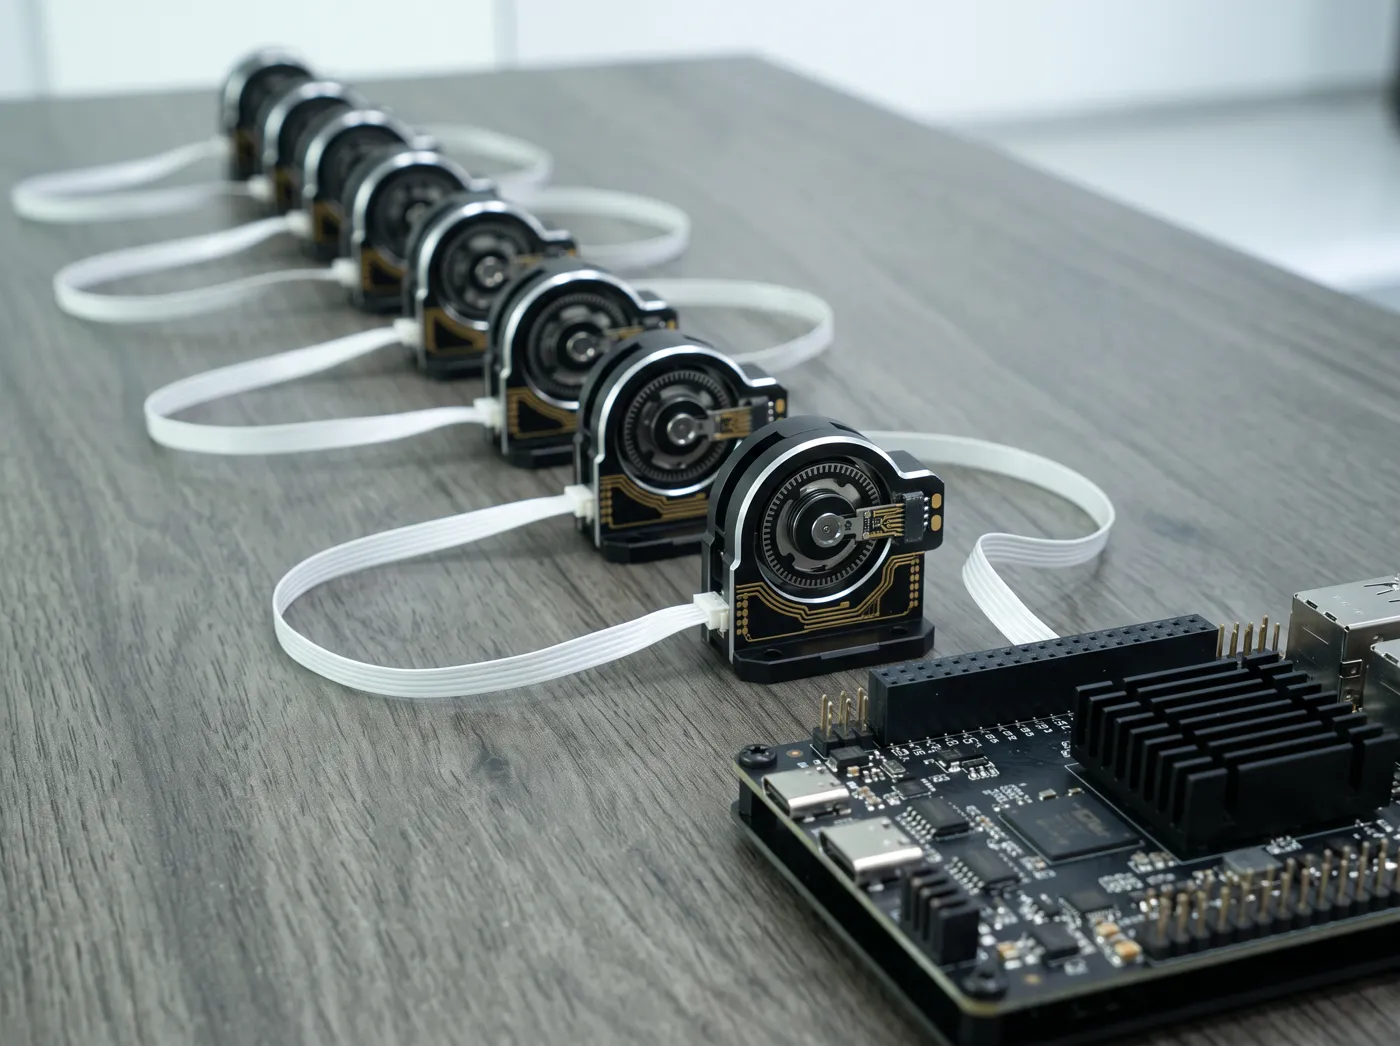
自研磁编码关节模块总线串联,结构轻、可靠性高,长时间采集不漂移。
工业标准交付
出厂标定、批间一致、有售后。批量装备采集团队,坏了有人管。
适配主流本体
适配主流协作臂与人形臂,配置化切换,无需改结构。


Common Platform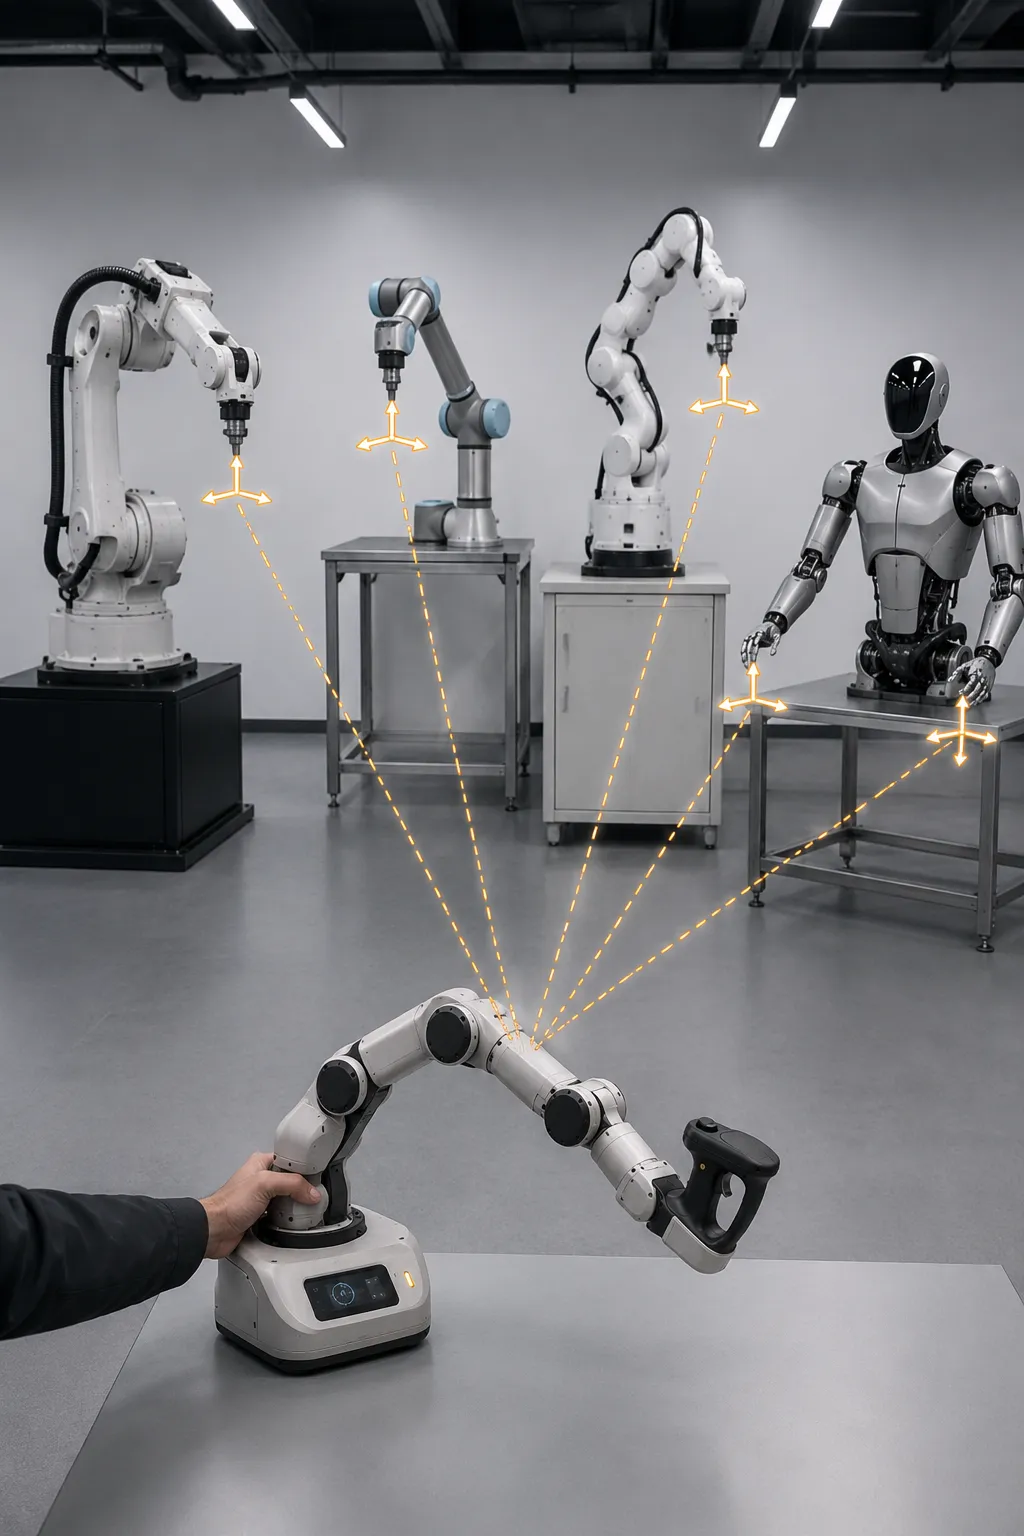
Pro 与 Lite 共享的底层能力
低延迟传输算法
自研传输协议,Pro 与 Lite 共用同一套通信栈。本地操作响应迅速,远程场景下自适应带宽,保障操控跟手。
笛卡尔空间力/位映射
一套主臂构型,通过运动学参数配置适配多种从臂:6R 球腕、6R 非球腕、7R SRS 人形臂。主端操作映射到从端笛卡尔空间,从臂换型不改主臂。
自研关键部件
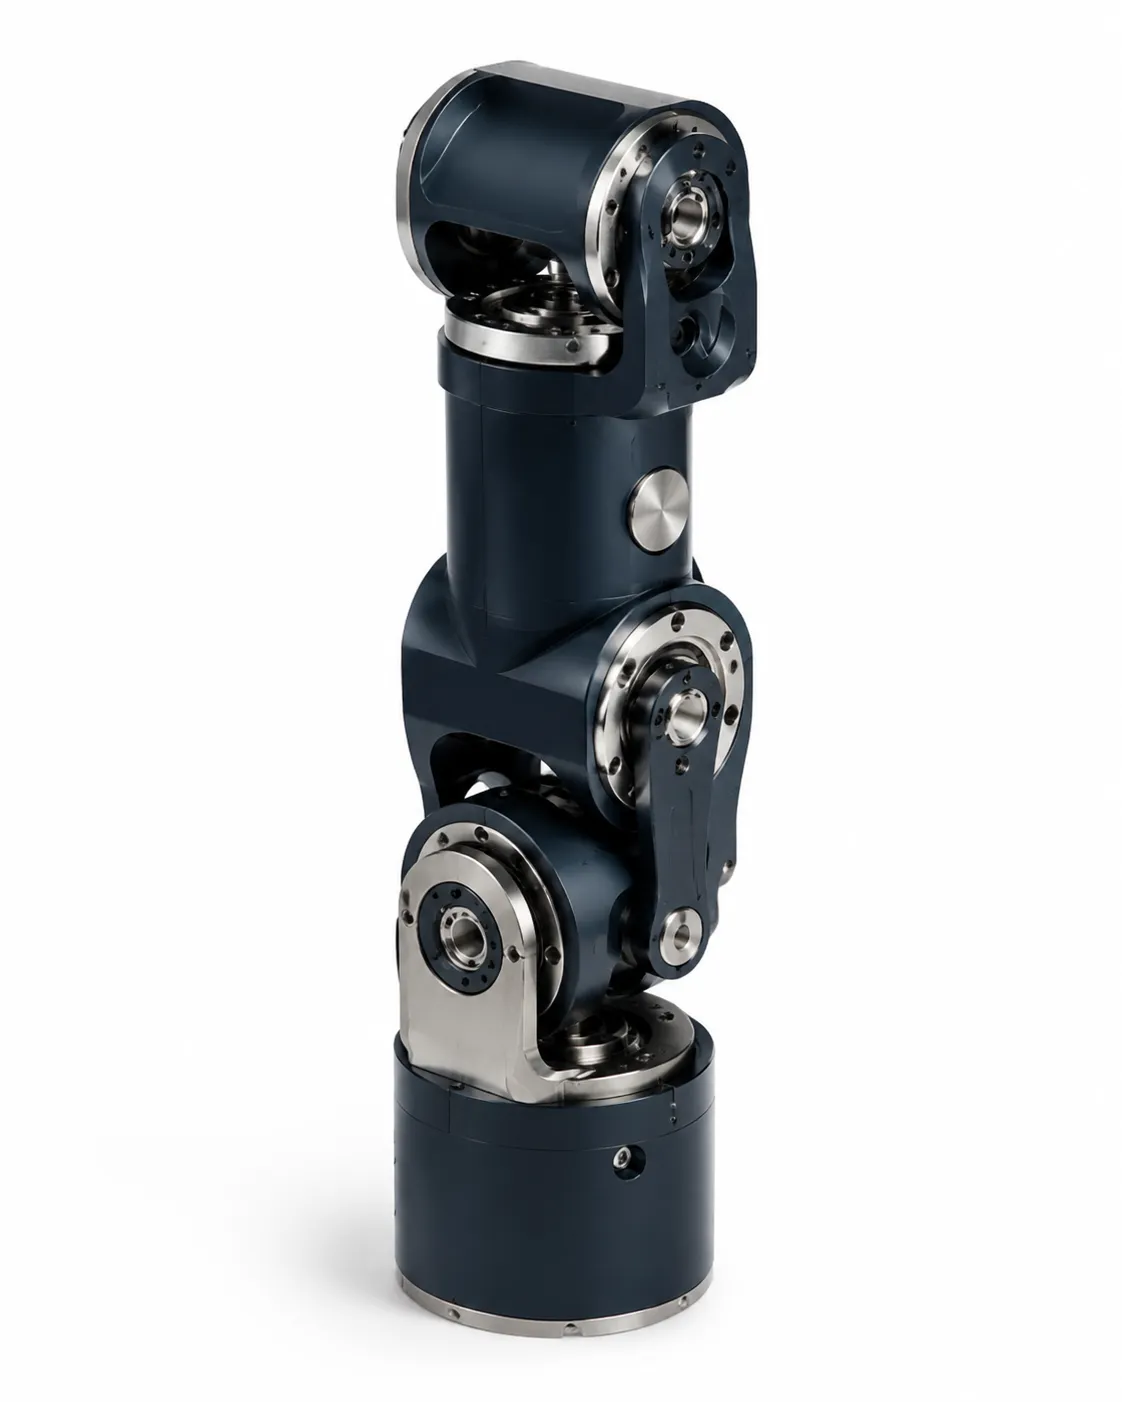
力传感、磁编码关节模块、伺服驱动——遥操作核心部件全部自研,大湾区制造,品质与供应自主可控。
数据对齐、压缩与存储
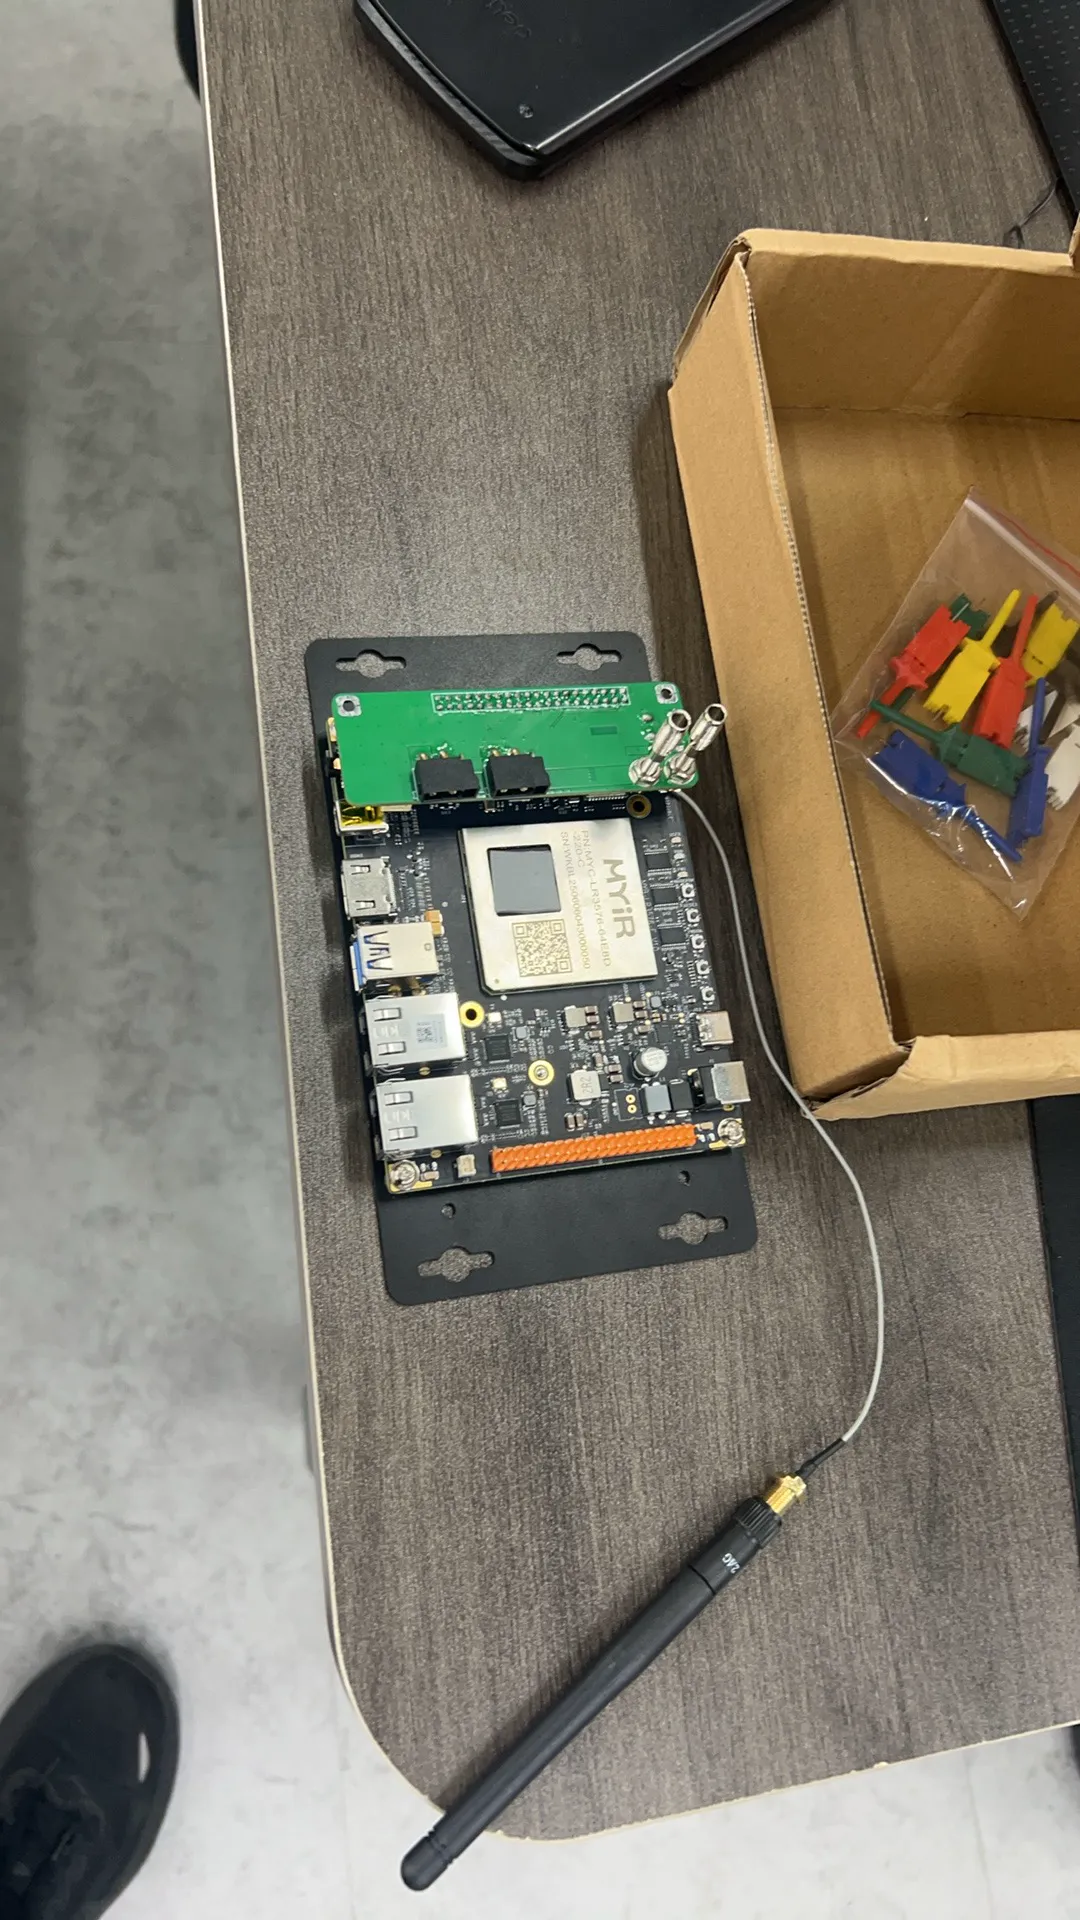
多传感器数据硬件时间戳对齐,采集即同步。自研压缩格式降低存储开销,主控板本地存储,数据不依赖上位机。
怎么选
要力数据 · 做特种远程作业
→ OmniLink Pro铺量数采 · 教学与产线示教
→ OmniLink Lite两条线共用同一套数采软件 OmniPipe,数据格式一致,混合部署不冲突。
想上手试试?
带上你的机器人或场景需求,来公司看一场演示。